


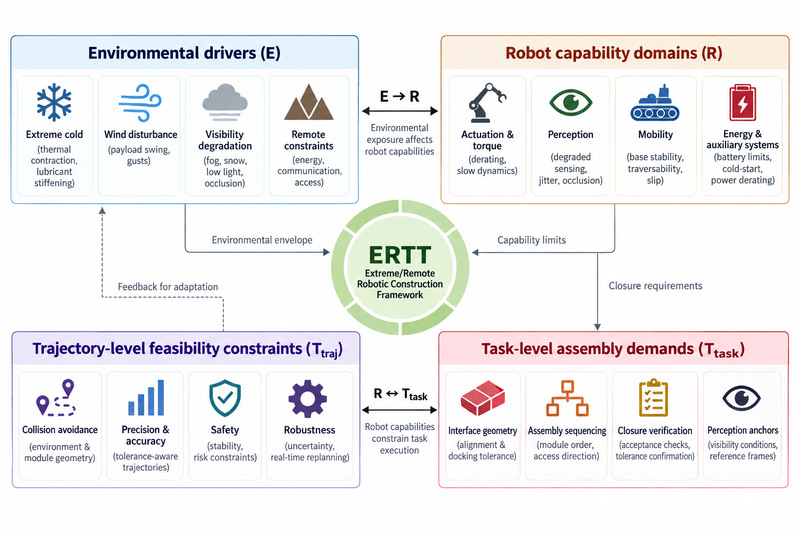
第八届计算设计与机器人建造国际会议于2026年7月在澳大利亚悉尼新南威尔士大学举行,我院山如黛老师参会并在“受限条件下的机器人装配(Robotic Assembly Under Constraints)”专题分会场作题为《ERTT:环境—机器人—任务—轨迹——建筑、计算机与机器人学科的交叉框架》的学术报告。报告围绕机器人建造从实验室走向复杂现场环境所面临的关键问题,介绍了环境—机器人—任务—轨迹(Environment–Robot–Task–Trajectory,ERTT)分析框架。该框架将温度、风、光照等环境条件与机器人能力、装配任务要求和轨迹可执行性联系起来,用于分析数字设计与机器人路径在真实施工条件下可能出现的约束传递与失效风险。山如黛老师对学院在人才培养层面对数字建造、人工智能技术与专业实践融入的教学探索进行了介绍。
教师简介
山如黛,东北大学江河建筑学院副教授、研究生导师,美国密歇根大学建筑技术科学硕士、博士及博士后,辽宁省土木学会数字化设计与建造专业委员会委员。长期关注建筑人工智能与实体建造场景的融合应用,围绕建筑工程中的智能感知、机器学习优化、数字孪生及低碳建造等方向开展持续研究。
